


Semua produk
-
Sensor Inklinometer Digital
-
Sensor Inklinometer Analog
-
Inklinometer Dinamis
-
Inklinometer Nirkabel
-
Sensor Kompas Elektronik
-
Sistem Referensi Sikap Dan Judul
-
Unit Pengukuran Inersia IMU
-
Sensor Getaran Akselerometer
-
Integrasi GNSS INS
-
Sensor Saklar Kemiringan
-
Giroskop Serat Optik
-
Chip Sensor Giroskop
-
Chip Akselerometer
-
Yang lain
Kontak Person :
Zhang
Nomor telepon :
86 18921292620
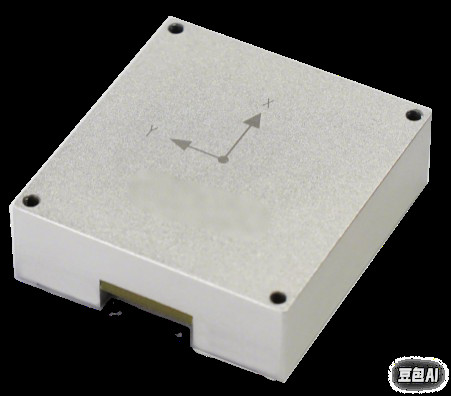
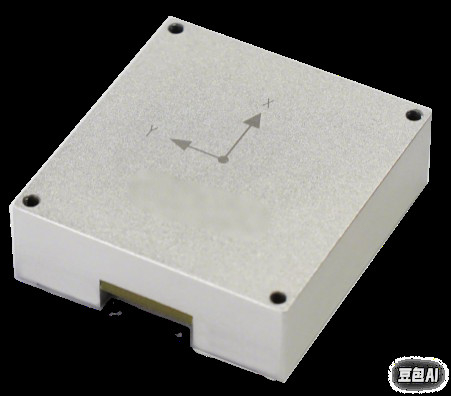
BW-5122-Sistem Navigasi Terintegrasi MEMS Presisi Tinggi
| Tempat asal | Jiangsu, Tiongkok |
|---|---|
| Nama merek | BWSENSING |
| Nomor model | BW5122 |
| Kuantitas min Order | 1 pcs |
| Harga | USD 5000-1000 |
| Syarat-syarat pembayaran | T/T |
Detail produk
| Sumbu | Sistem inersia 3 sumbu | Kisaran giroskopedinamik triaksial | ± 500 °/s (dapat disesuaikan hingga ± 4000 °/s) |
|---|---|---|---|
| Stabilitas bias giroskop triaksial | 5 °/jam (standar GJB, rata-rata 10 detik) | Kisaran dinamis Accelerometer Triaxial | ±16 gram |
| Suhu Operasional | -40 ° C ~+85 ° C. | Stabilitas bias akselerometer triaksial | 0,2 mg (standar GJB, rata-rata 10 detik) |
| Antarmuka | RS-232, CAN/CAN-FD, PPS, dan acara |
Anda dapat mencentang produk yang Anda butuhkan dan berkomunikasi dengan kami di papan pesan.
| Stabilitas bias |
|---|
Deskripsi Produk
Ikhtisar Produk
BW-5122 adalah sistem navigasi terintegrasi MEMS berpresisi tinggi yang ringkas dan dikembangkan secara independen. Sistem ini mengintegrasikan MEMS IMU (Inertial Measurement Unit) berkinerja tinggi dan mendukung input data GNSS eksternal. Dengan memanfaatkan algoritma fusi filter Kalman multi-sumber, sistem ini memberikan informasi penentuan posisi dan navigasi berakurasi tinggi yang berkelanjutan dan andal di lingkungan yang kompleks. Aplikasi meliputi platform stabilisasi, robotika, dan perangkat portabel.
Fitur Teknis Utama
Spesifikasi MEMS IMU:
Rentang Dinamis Giroskop Triaksial: ±500°/s (dapat disesuaikan hingga ±4000°/s)
Stabilitas Bias Giroskop Triaksial: 5°/h (standar industri, rata-rata 10 detik)
Akselerometer Triaksial:
Rentang Dinamis Akselerometer Triaksial: ±16g
Stabilitas Bias Akselerometer Triaksial: 0,2 mg (standar industri, rata-rata 10 detik)
Kalibrasi: Kalibrasi suhu dan dinamis tingkat pabrik
Algoritma Lanjutan
Penjajaran Statis/Dinamis Adaptif: Mengoptimalkan akurasi orientasi dalam keadaan bergerak atau diam.
Kompensasi Kesalahan Tingkat Sistem: Secara otomatis mengoreksi kesalahan ketidaksejajaran pemasangan dan rasio kecepatan roda
Fusi Filter Kalman Multi-Sumber: Mengintegrasikan data GNSS dan IMU untuk kinerja yang kuat di lingkungan yang terhalang sinyal (misalnya, terowongan, ngarai perkotaan)
Kinerja di Lingkungan yang Menantang
Akurasi Penentuan Posisi Kehilangan Kunci: ≤0,2% × D (jarak tempuh) selama kehilangan sinyal GNSS
Antarmuka: Protokol RS-232, CAN/CAN-FD, PPS, dan EVENT untuk integrasi sistem yang fleksibel.
Fungsi Inti
Output Navigasi Berkelanjutan: Menggabungkan data IMU yang dikalibrasi pabrik dengan GNSS eksternal (misalnya, input odometer dan kemudi) untuk menghasilkan pembaruan posisi, kecepatan, dan sikap frekuensi tinggi.
Validasi Data Adaptif: Mengevaluasi sendiri keandalan data melalui penyaringan efektivitas sumber dan kompensasi kesalahan
Adaptabilitas Skenario Kompleks: Mempertahankan presisi di lingkungan seperti area perkotaan padat, hutan, dan terowongan melalui fusi multi-sensor dan kalibrasi dinamis
Aplikasi
Kontrol Platform Stabil: Hovering presisi tinggi dan pelacakan lintasan.
Kendaraan Otonom: Penentuan posisi sub-meter di zona yang tidak memiliki GNSS.
Mesin Industri: Kontrol gerakan presisi untuk peralatan berat.
Keunggulan Kompetitif
Desain Miniatur: Dioptimalkan untuk aplikasi yang terbatas ruang (misalnya, robotika, sistem portabel).
Integrasi Hemat Biaya: Kompatibel dengan sensor MEMS kelas industri dan antarmuka standar
Keandalan Industri Tinggi: Beroperasi pada suhu ekstrem (-40°C hingga +85°C) dan tahan terhadap guncangan/getaran
Rekomendasi Produk
