


Semua produk
-
Sensor Inklinometer Digital
-
Sensor Inklinometer Analog
-
Inklinometer Dinamis
-
Inklinometer Nirkabel
-
Sensor Kompas Elektronik
-
Sistem Referensi Sikap Dan Judul
-
Unit Pengukuran Inersia IMU
-
Sensor Getaran Akselerometer
-
Integrasi GNSS INS
-
Sensor Saklar Kemiringan
-
Giroskop Serat Optik
-
Chip Sensor Giroskop
-
Chip Akselerometer
-
Yang lain
Kontak Person :
Zhang
Nomor telepon :
86 18921292620
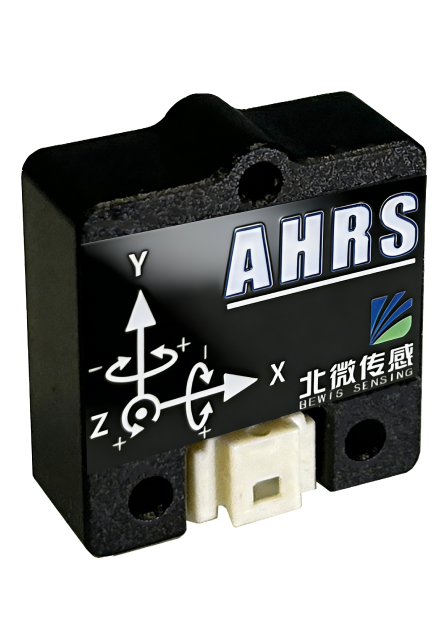
DMC630 Sistem Referensi Sikap dan Heading Presisi Tinggi Ukuran Kecil
| Nama merek | BWSENSING |
|---|---|
| Nomor model | DMC630 |
| Kuantitas min Order | 1 |
| Harga | contact us |
| Waktu pengiriman | 10 hari kerja |
| Syarat-syarat pembayaran | T/t, l/c |
Detail produk
Deskripsi Produk
Sistem referensi arah DMC630 presisi tinggi mengadopsi mikrokontroler kelas industri dengan keandalan tinggi dan kemampuan anti-interferensi yang kuat dan sensor magnet dan chip driver presisi tinggi.Ini juga mengintegrasikan algoritma kalibrasi cepat dan algoritma anti-interferensi yang dikembangkan secara independen oleh BeiMicro Sensing, sehingga dapat bergerak di ruang sesuai keinginan dan melakukan kalibrasi medan magnet untuk menahan gangguan magnetik jangka pendek.Produk ini menggunakan akselerometer tiga sumbu dan gyroscope untuk mengkompensasi sudut miring, sehingga dapat memberikan data arah yang akurat bahkan di lingkungan yang sangat keras.
Produk ini dilengkapi dengan fungsi upgrade IAP. Fungsi dan antarmuka berikutnya akan ditingkatkan melalui IAP setelah program diperbarui.Hal ini dapat disesuaikan sesuai dengan kebutuhan pelanggan, dan dapat sangat mudah dan cepat diintegrasikan ke dalam berbagai produk dengan fungsi kompas elektronik.
|
Sudut Azimut
|
Jangkauan pengukuran | 0 ~ 360° | |
| Keakuratan | ≤ 1° (RMS) setelah kalibrasi spasial | ||
| Resolusi | 0.1° | ||
| Kemungkinan diulang | 0.5° (RMS) | ||
|
Sudut pitch
|
Jangkauan pengukuran | ± 90° | |
| Keakuratan | ≤ 0,2° (RMS) | ||
| Resolusi | 00,05° (RMS) | ||
| Kemungkinan diulang | 00,05° (RMS) | ||
| Sudut gulungan | Jangkauan pengukuran | ± 180° | |
| Keakuratan | ≤ 0,2° (RMS) | ||
| Resolusi | 00,05° (RMS) | ||
| Kemungkinan diulang | 00,05° (RMS) | ||
| Jangkauan | Jangkauan akselerometer | ±4g | |
| Jangkauan giroskop | ± 500°/s | ||
| Lingkungan | Tingkat Baud | 9600~460800 (default 9600) | |
| Prosedur kalibrasi pengguna | Kalibrasi | Kalibrasi 16 poin | |
| Frekuensi output | Mode data mentah | Hingga 1000HZ | |
| Mode larutan | Hingga 500HZ |
| Parameter | Akselerometer | Gyroscope | Magnetometer |
| Jangkauan | ± 8 g | ±500 (opsional ±1000) °/s | ± 2 Gs |
| Kepadatan Kebisingan | 60 μg/√Hz | 5 mdps/√Hz | 1 mGauss/√Hz |
| Bandwidth | 539 Hz | 539 Hz | - |
| Stabilitas bias (10s Rata-rata) | 0.2 mg | 16 °/jam | - |
| Stabilitas bias (Variansi Allan) | 40 μg | 4 °/jam | - |

Rekomendasi Produk